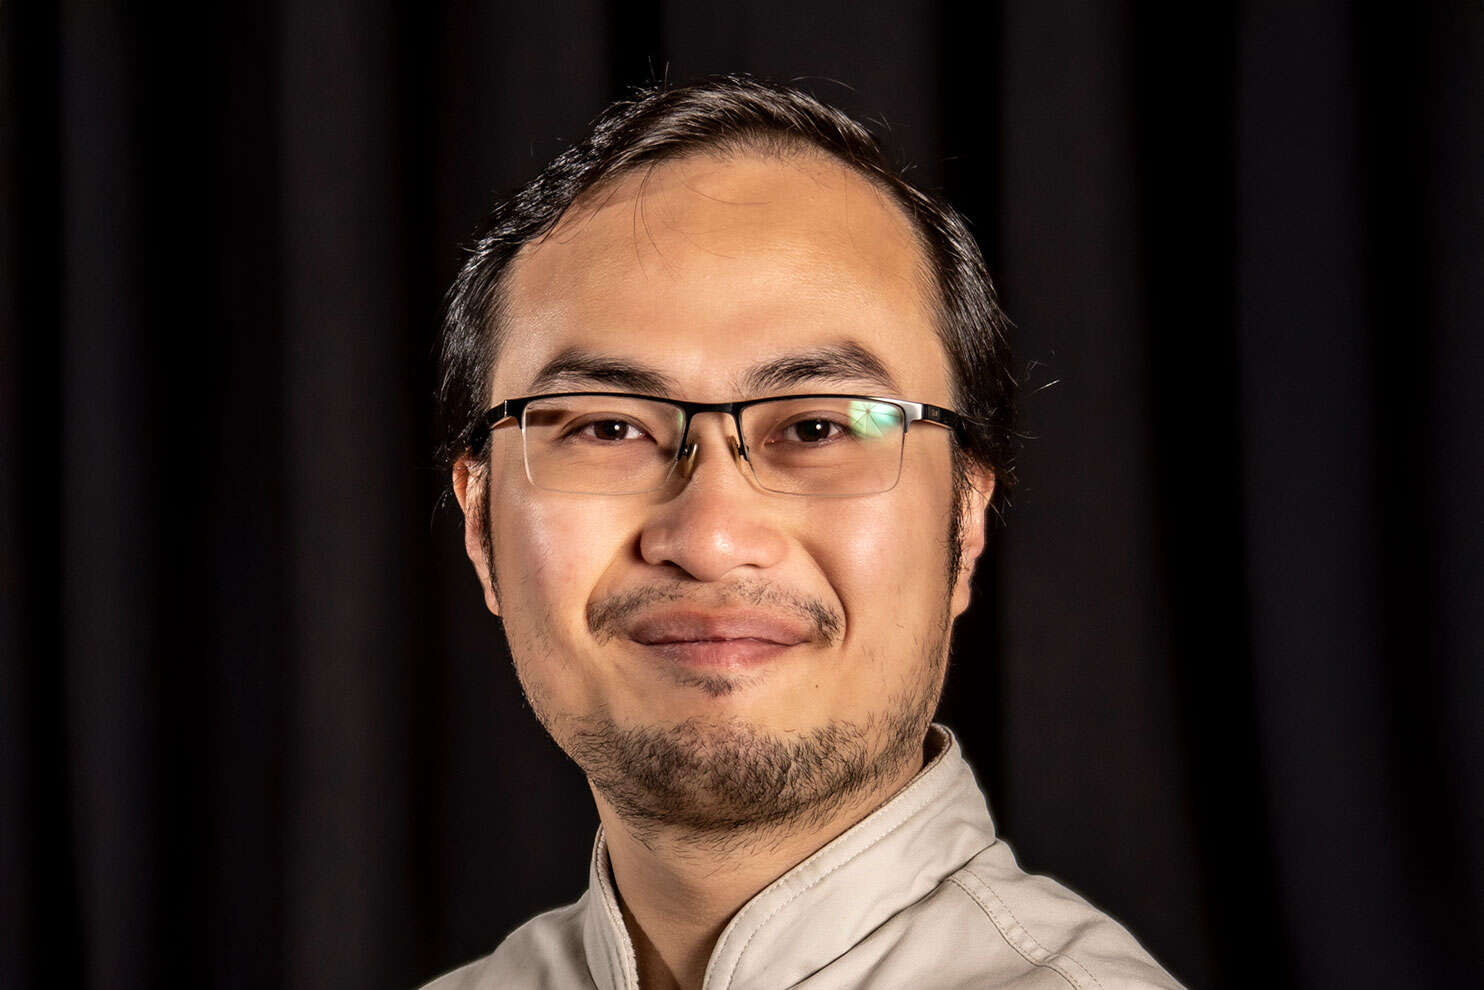
Minh Tuan Hua har vært knyttet til ph.d.-programmet i teknologi og realfag, med spesialisering i mekatronikk.
- Prøveforelesning starter kl. 10.15
- Disputas starter kl. 12.15
Tema for prøveforelesningen: "Consequences and counter measures related to flexible bodies and joints in practical use of robots"
Les avhandlingen i Nasjonalt vitenarkiv
Disputasleder: Paul Ragnar Svennevig
Evalueringskomite:
- 1. opponent: Professor Bruno Siciliano, DIETI, University of Naples Federico II, Italia
- 2. opponent: Førsteamanuensis Monica Malvezzi, University of Siena, Italia
- Komiteadministrator: Førsteamanuensis Morten Kjeld Ebbesen, UiA
Veileder i doktorgradsarbeidet:
- Hovedveileder: Professor Filippo Sanfilippo, UiA
Sammendrag
Stive ledd brukes ofte i tradisjonelle design av robotmanipulatorer fordi de gir rask respons og høy posisjonsnøyaktighet. De er egnet for anvendelser der hastighet og nøyaktighet er de viktigste hensynene. Imidlertid er de ofte innelukket på grunn av den potensielle risikoen for menneskers helse og omgivelsene. På den annen side verdsettes elastiske ledd for sin iboende sikkerhet ved interaksjon med omgivelsene. De har imidlertid treg respons og kan avvike fra ønsket posisjon når en kollisjon oppstår. For å kombinere fordelene og redusere ulempene ved begge leddtyper kan robotmanipulatorer med blandede stive–elastiske ledd vurderes.
Posisjonsreguleringsalgoritmer fungerer godt i frie rom, der robotmanipulatoren kan bevege seg fritt. Imidlertid kan posisjonsregulering føre til for store kontaktkrefter når en kollisjon oppstår. Kraftreguleringsalgoritmer fungerer derimot godt i begrensede rom, der robotmanipulatoren er i tett kontakt med omgivelsene. Imidlertid har kraftregulering dårlig posisjonsnøyaktighet. Impedansregulering er velkjent som en metode for å regulere forholdet mellom kontaktkraft og posisjonsfeil. Ved å ta i bruk impedansregulering kan sikkerheten forbedres ikke bare gjennom maskinvare, men også gjennom programvare.
Hovedmålet med dette arbeidet er å forbedre sikkerheten i menneske–robotinteraksjon. Spesielt utvikles en robotmanipulator med blandede stive–elastiske ledd, og det utvikles reguleringsalgoritmer, inkludert impedansregulering. Arbeidet har tre hovedbidrag. For det første utledes den matematiske modellen for denne typen robotmanipulator. Egenskapene til den matematiske modellen analyseres.
For det andre utvikles dedikerte reguleringsalgoritmer. Målet med de foreslåtte reguleringsalgoritmene er å sikre sikkerhet når robotmanipulatoren samhandler med omgivelsene. Til slutt designes en prototype av en robotmanipulator med blandede stive–elastiske ledd. Robotmanipulatoren har seks ledd. De tre første leddene er stive, og de tre siste leddene er elastiske. Delene til robotmanipulatoren er 3Dprintet og montert. Denne prototypen brukes til å teste de foreslåtte reguleringsalgoritmene.
Dette arbeidet gir en systematisk utledning av den dynamiske modellen for robotmanipulatorer med blandede stive–elastiske ledd. Et annet viktig vitenskapelig bidrag ligger i utviklingen av reguleringsalgoritmer tilpasset manipulatorer med blandede stive–elastiske ledd. I motsetning til konvensjonell impedansregulering utviklet for fullt stive systemer, tar de foreslåtte strategiene eksplisitt hensyn til leddenes elastisitet i regulatorutformingen. Ved å forbedre sikkerheten under fysisk interaksjon støtter den foreslåtte tilnærmingen en bredere bruk av roboter i industri, helsevesen og hjemmemiljøer. Integrasjonen av elastisitet og impedansregulering bidrar til sikrere systemer for menneske–robot-interaksjon.
Slik følger du disputasen digitalt
Disputasen er åpen for alle. Meld deg på via denne Zoom-lenken.
Du logger deg på tidligst 10 minutter før oppgitt tid. Etter dette kan du når som helst forlate og komme inn igjen i disputasen.
Opponent ex auditorio:
Tidsfrist for å stille spørsmål er senest i løpet av pausen mellom opponentene. Spørsmål ex auditorio fra publikum kan sendes til Kristine Evensen Reinfjord.
Kontaktperson

- E-post
- kristine.reinfjord@uia.no
- Telefon
- +47 37 23 30 14