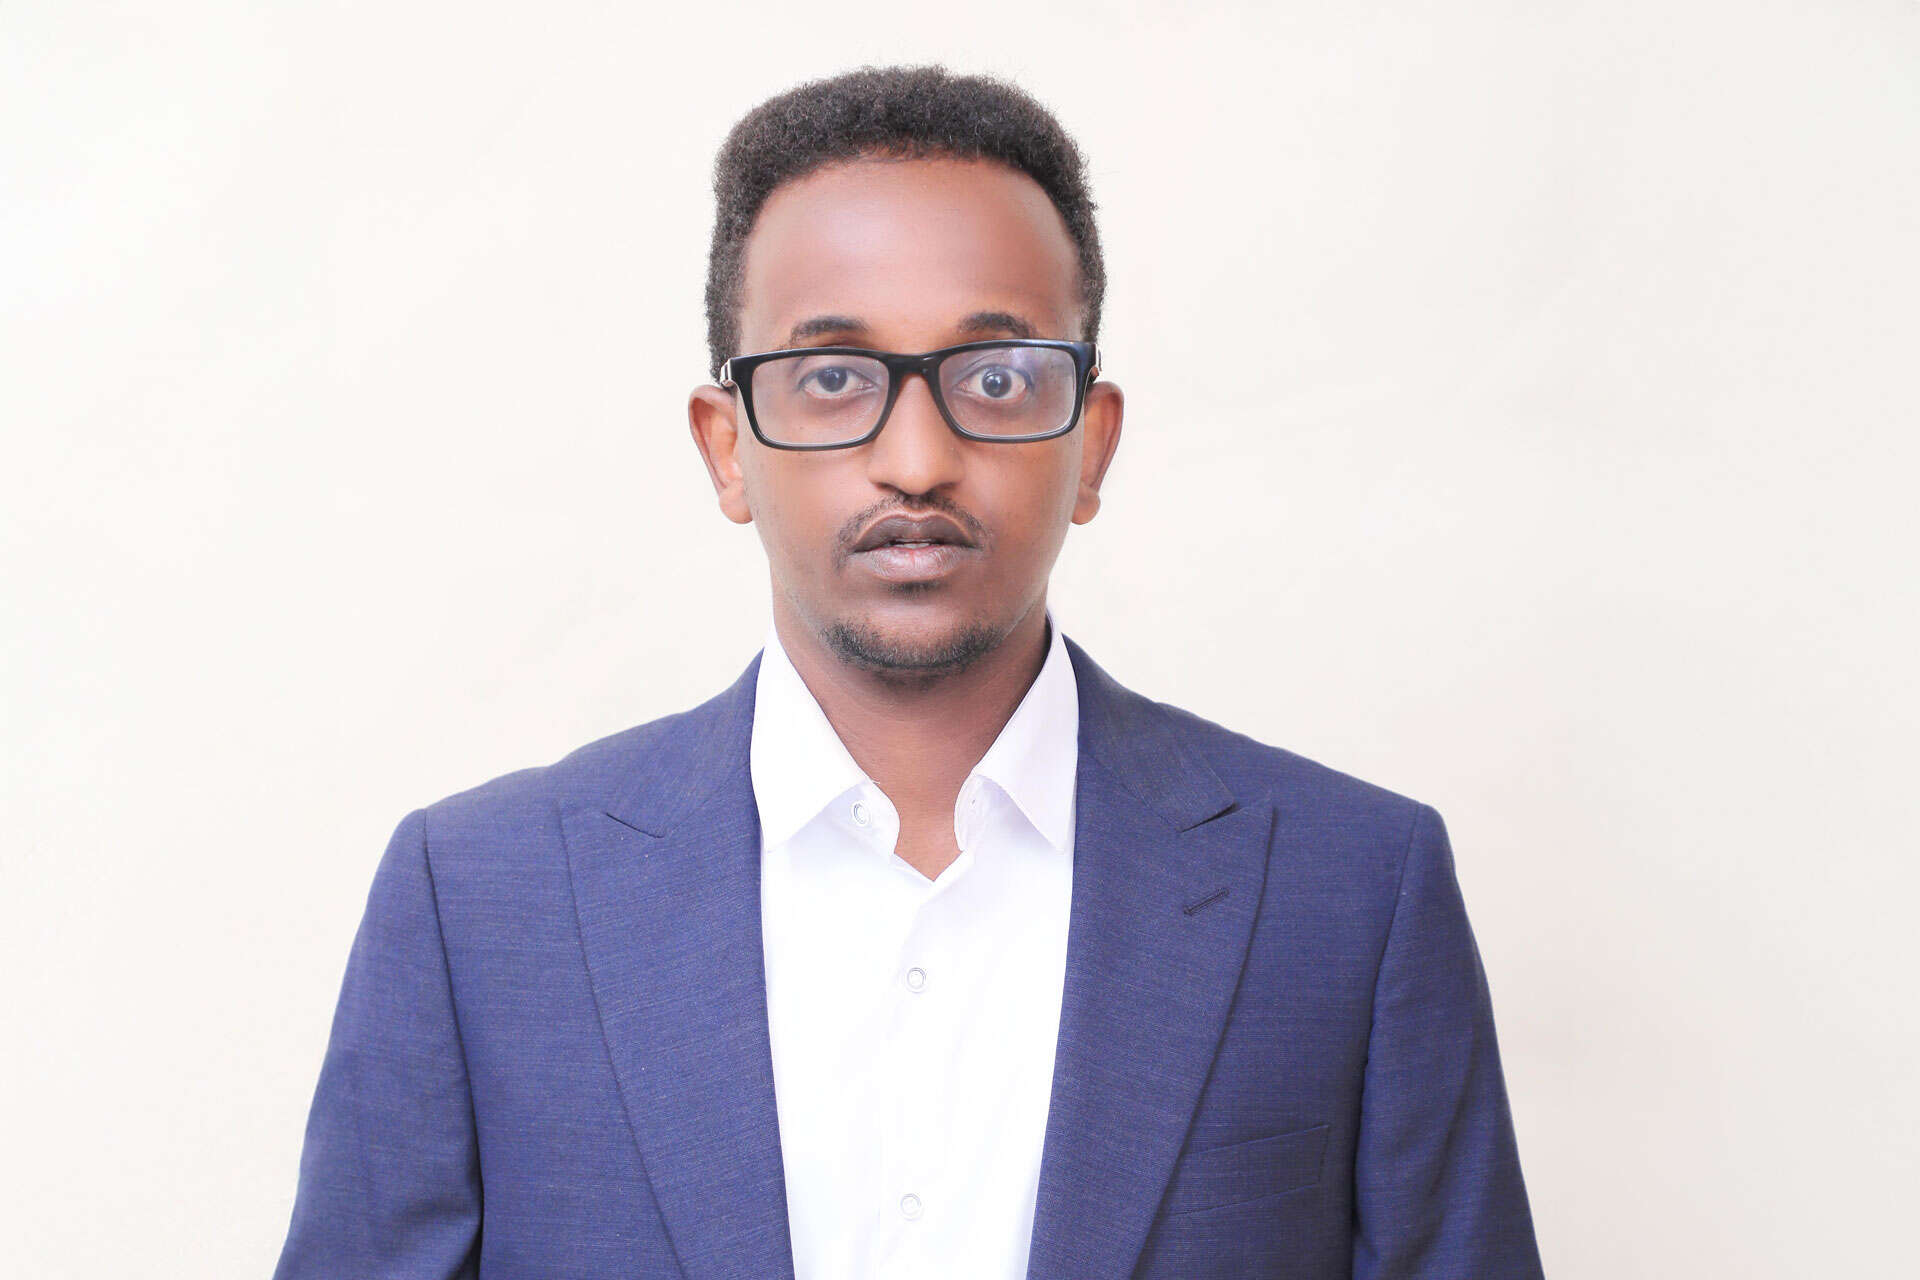
Mebaye Belete Mamo har vært tilknyttet ph.d.-programmet i teknologi og realfag, med spesialisering i Ingeniørvitenskap, fagområde Mekatronikk.
- Prøveforelesning starter kl. 10.15
- Disputas starter kl. 12.15
Tema for prøveforelesningen: Learning-based control of robotic systems: Opportunities, limitations, and integration with model-based stability guarantees
Disputasleder: Zhiyu Jiang
Evalueringskomite:
- Første opponent: Professor Jouni Mattila, Universitetet i Tampere, Finland
- Andre opponent: Professor Kristin Y. Pettersen, NTNU, Norge
- Komiteadministrator: Professor Henrik Kofoed Nielsen, UiA
Veiledere i doktorgradsarbeidet:
- Hovedveileder: Professor Andreas Prinz, UiA (setteveileder)
Sammendrag
Robotmanipulatorer er allsidige maskiner som er mye brukt i industriell automatisering for å øke produktivitet, fleksibilitet og produktkvalitet. Utover å forbedre effektiviteten fører bruken deres også til kostnadsbesparelser og reduserer eksponeringen for tungt arbeid og helsefarlige omgivelser. Bevegelseskontroll forblir en nøkkelkompetanse for robotprodusenter, med kontinuerlig utvikling rettet mot å forbedre ytelse, redusere kostnader, øke sikkerhet og utvide funksjonalitet. Disse målene introduserer motstridende krav, som å oppnå høy ytelse med lette konstruksjoner som i seg selv reduserer strukturell stivhet og introduserer komplekse vibrasjonsdynamikker. Derfor er det behov for kontinuerlig forbedring av modellene og kontrollmetodene for å oppfylle alle motstridende krav, slik som økt ytelse av en robot med lavere vekt, og dermed lavere mekanisk stivhet og mer kompliserte vibrasjonsmodi.
Trenden mot lettere og mer fleksible robotstrukturer drives ikke bare av kostnadsreduksjon, men også av fordeler som redusert energiforbruk, forbedret smidighet, høyere sikkerhet og lavere miljøpåvirkning.
Blant ulike typer manipulatorer er fleksible lenkemanipulatorer (FLMs) særlig godt egnet til å møte disse ytelseskravene. Imidlertid medfører lenkefleksibilitet betydelige utfordringer for nøyaktig dynamisk modellering og kontrollutforming, som begge er avgjørende for å oppnå presis og stabil bevegelse av endeeffektoren. Derfor er det nødvendig å utvikle nøyaktige modeller og effektive kontrollstrategier for fullt ut å utnytte potensialet til FLMs i ulike anvendelser.
I denne oppgaven presenteres modellering og kontroll av fleksible lenkemanipulatorer. Fleksibiliteten i lenkene modelleres ved hjelp av Rayleigh-bjelketeori, som forbedrer nøyaktigheten til systemmodellen ved å inkludere effekten av rotasjonsinerti. Kinematikken og dynamikken til en generell n-lenket plan fleksibel manipulator utledes og anvendes på to og trelenkede fleksible manipulatorer gjennom numeriske simuleringsstudier. I tillegg utvikles en kinematisk og dynamisk modell for en generell n-lenket romlig fleksibel manipulator med rotasjonsledd. For kontroll utformes en inversjonsbasert kontrollmetode for den n-lenkede fleksible manipulatoren og implementeres på en tolenket fleksibel manipulator for å oppnå presis banefølging og forbedret ytelse for endeeffektoren. Videre foreslås en andreordens skyvemodus-kontrollstrategi for en trelenket fleksibel manipulator for å sikre nøyaktig endebanefølging og effektiv undertrykking av endeutbøyning. Effektiviteten til den foreslåtte regulatoren valideres gjennom både simulerings- og eksperimentelle resultater.
Slik følger du disputasen digitalt
Disputasen er åpen for alle. Meld deg på via denne Zoom-lenken.
Du logger deg på tidligst 10 minutter før oppgitt tid. Etter dette kan du når som helst forlate og komme inn igjen i disputasen.
Opponent ex auditorio:
Tidsfrist for å stille spørsmål er senest i løpet av pausen mellom opponentene. Spørsmål ex auditorio fra publikum kan sendes til Kristine Evensen Reinfjord.
Kontaktperson

- E-post
- kristine.reinfjord@uia.no
- Telefon
- +47 37 23 30 14