English version of this page

DEEPCOBOT Collective Efficient Deep Learning and Networked Control for Multiple Collaborative Robot Systems

Varighet
–
Prosjekttype
Forskningsprosjekt

De siste årene har samarbeidende robotsystemer fått økende oppmerksomhet i flere industrielle sammenhenger som produksjonslinjer, nye additive produksjonsmetoder, bilindustri, materialhåndtering, emballering og pakking, samt kvalitetskontroll. Samarbeidet mellom flere roboter og menneskelige operatører anses for å være den mest fremtredende strategien i Industri 4.0 og fremtidige Industry 5.0, der mennesker og maskiner deler den samme arbeidsplassen og samarbeider om oppgaver i henhold til deres komplementære evner.

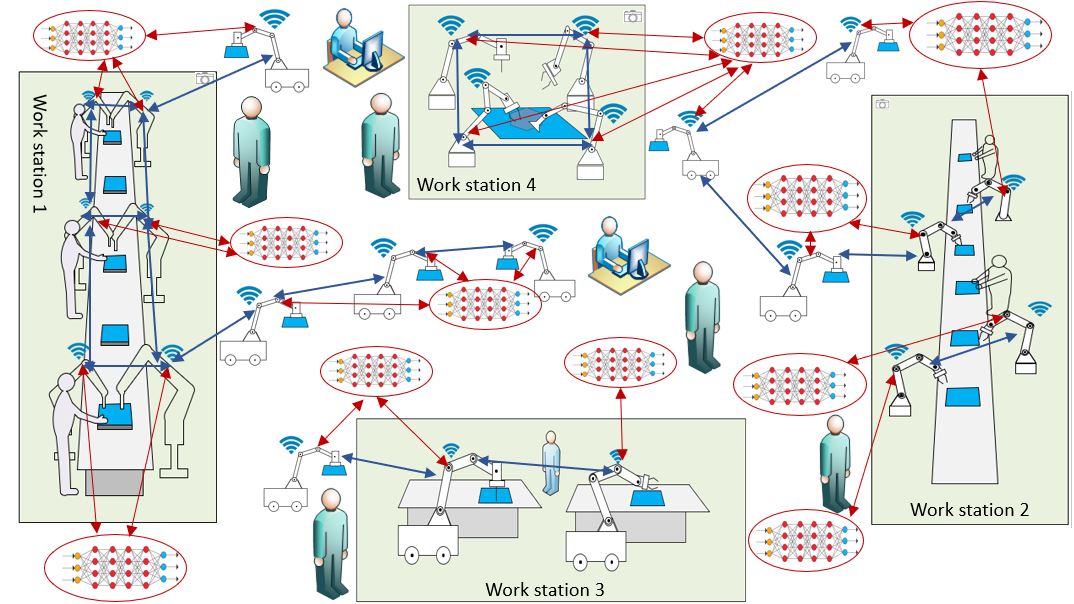
DEEPCOBOT illustrasjonsdiagram

Prosjektbeskrivelse

DEEPCOBOT-prosjektet vil undersøke utformingen av en ny generasjon av desentraliserte datadrevne dyplærings-baserte styringsenheter for flere sameksisterende samarbeidsroboter (Cobots), disse samhandler både seg imellom og med menneskelige operatører for kollektivt å lære av hverandres erfaringer og sammen utføre forskjellige komplekse oppgaver i store industrielle miljøer. Dette motiveres av den økende etterspørselen etter automatisering i industrien, spesielt etterspørselen etter et tryggere og mer effektivt samarbeid mellom flere Cobots og menneskelige operatører for å integrere det beste av menneskelige evner og robotautomasjon.

Visjonen med dette prosjektet er at innlæringen av de optimale lokale styringspolitikkene kan akselereres kraftig ved å dele både informasjon om tidligere erfaringer og beregninger på flere Cobots koblet gjennom et trådløst kommunikasjonsnettverk, og dermed gir løsninger som tilfredsstiller de sanntidsbegrensningene som foreligger i de betraktede robotapplikasjonene.
I tillegg skal dette gi tilstrekkelig robusthet og muligheter for utskiftbare styringsløsninger.

Dette er et flerfaglig prosjekt som omhandler områdene dyplæring, optimalisering, forsterkende læring, desentralisert delt kontroll, legemliggjort kunstig intelligens (intelligente roboter og enheter), toveis interaksjon mellom Cobots og menneskelige operatører, og matrisenettverk med et betydelig potensial i industrielle applikasjoner.
Resultater

Se mer på prosjektets nettside

Deltakere

Publikasjoner

  • Vinod, Dinsha & Zhou, Jing (2026). Adaptive Event-Triggered Control for Uncertain Polytopic NLPV Systems: An Application in Robotic Vision. IEEE transactions on industrial electronics (1982. Print). ISSN 0278-0046. 73(6), s. 9245–9255. doi: 10.1109/tie.2026.3651341. Fulltekst i vitenarkiv
  • Østerholt, Lars; Gundersen, Are; Zhou, Jing & Hagen, Daniel (2025). Real-Time Markerless Vision-Based Control of Knuckle Boom Cranes via Embedded AI. International Conference on Control, Mechatronics and Automation. ISSN 2837-5114. 2025. doi: 10.1109/iccma67641.2025.11369496. Fulltekst i vitenarkiv
  • Vinod, Dinsha & Zhou, Jing (2025). Adaptive event-triggered control for resource-based auto-scaling of an uncertain distributed fog computing platform. Proceedings of the Annual Conference of the IEEE Industrial Electronics Society (IECON). ISSN 1553-572X. doi: 10.1109/iecon58223.2025.11221340. Fulltekst i vitenarkiv
  • Zhu, Mingda; Eidsvik, Johannes Arnesen; Landsverk, Ronny; Hagen, Daniel & Zhou, Jing (2025). Rapid Model-Based Design and Real-Time Digital Twin Integration: An Offshore Robot Case Study. Proceedings of the IEEE International Symposium on Industrial Electronics. s. 1–6. doi: 10.1109/isie62713.2025.11124748. Fulltekst i vitenarkiv
  • Zhu, Mingda; Han, Peihua; Landsverk, Ronny; Strandene, Jan Christian Bjerke; Hagen, Daniel & Zhou, Jing (2025). A Data-driven Approach to Payload Heave Motion Prediction under Irregular Waves, IEEE Industrial Electronics Society Annual On-Line Conference (ONCON). IEEE (Institute of Electrical and Electronics Engineers). ISSN 9798350357981. doi: 10.1109/ONCON62778.2024.10931669. Fulltekst i vitenarkiv
  • Schlanbusch, Siri Marte; Zhou, Jing & Schlanbusch, Rune (2025). Quantized Predictor-Based Tracking Control for Input Delay Systems: Application to a Helicopter System. IEEE Conference on Decision and Control. Proceedings. ISSN 0743-1546. doi: https:/ieeexplore.ieee.org/document/10886553. Fulltekst i vitenarkiv
  • Zhu, Mingda; Nguyen, Hoang Nam Du; Han, Peihua; Zhou, Jing & Huynh, van Khang (2025). A Semi-Supervised Variational Autoencoder for Fault Detection of Low-Severity Inter-Turn Short-Circuit in PMSMs, 2025 IEEE Workshop on Electrical Machines Design, Control and Diagnosis - WEMDCD. IEEE (Institute of Electrical and Electronics Engineers). ISSN 9798331520748. doi: 10.1109/WEMDCD61816.2025.11014178. Fulltekst i vitenarkiv
  • Sveen, Emil Mühlbradt; Zhou, Jing; Ebbesen, Morten Kjeld & Poursina, Mohammad (2025). Decentralised adaptive learning-based control of robot manipulators with unknown parameters. Journal of Automation and Intelligence (JAI). 4(2), s. 136–144. doi: 10.1016/j.jai.2025.02.002. Fulltekst i vitenarkiv
  • Vinod, Dinsha & Zhou, Jing (2025). Event-Based Control for Discrete Polytopic LPV Systems With AI Inference. IEEE transactions on industrial electronics (1982. Print). ISSN 0278-0046. 72(9), s. 9497–9507. doi: 10.1109/TIE.2025.3536560. Fulltekst i vitenarkiv
  • Nama, Ajay Nagendra; Beferull-Lozano, Baltasar; Saad, Leila Ben & Zhou, Jing (2024). Node-Variant Graph Filter Based Multi-Agent Deep Reinforcement Learning for Aligned Game and Wireless Environments. IEEE Conference on Industrial Electronics and Applications. 19. doi: 10.1109/ICIEA61579.2024.10665191. Fulltekst i vitenarkiv
  • Sveen, Emil Mühlbradt & Zhou, Jing (2024). Learning Based Adaptive Dynamic Programming of a Four-Bar Mechanism with Linear Approximation. IEEE Conference on Industrial Electronics and Applications. doi: 10.1109/ICIEA61579.2024.10665201. Fulltekst i vitenarkiv
  • Singh, Jayant; Zhou, Jing; Beferull-Lozano, Baltasar; Yan, Shijun & Khan, Shalman (2024). Haptic Teleoperation Framework for Learning Task Space Fine Manipulation Skills. IEEE Conference on Industrial Electronics and Applications. doi: 10.1109/ICIEA61579.2024.10665270. Fulltekst i vitenarkiv
  • Vinod, Dinsha & Zhou, Jing (2024). An event-triggered MPC scheme for discrete pLPV systems: Application in auto-scaling of compute nodes in a fog cluster. Proceedings of the Annual Conference of the IEEE Industrial Electronics Society (IECON). ISSN 1553-572X. s. 1–6. doi: https:/ieeexplore.ieee.org/document/10906025. Fulltekst i vitenarkiv

Se alle arbeider i NVA

Se alle arbeider i NVA

  • Wathne, Joakim Holtskog; Hansen, Michael Rygaard & Zhou, Jing (2025). Benefits of Secondary Control over Primary Control for AHC Winches. Fulltekst i vitenarkiv
  • Zhou, Jing (2025). Data-driven control and applications. doi: https:/irce.org/2025.html. Fulltekst i vitenarkiv
  • Zhou, Jing (2025). Adaptive Control with Quantization. doi: https:/ecc25.euca-ecc.org/. Fulltekst i vitenarkiv
  • Zhou, Jing (2025). Data-Driven Adaptive and Quantized Control - Theory and Applications. doi: https:/ieeexplore.ieee.org/xpl/conhome/1835066/all-proceedings. Fulltekst i vitenarkiv
  • Hagen, Daniel (2025). Rapid Model-Based Design and Real-Time Digital Twin Integration: An Offshore Robot Case Study. doi: 10.1109/isie62713.2025.11124748. Fulltekst i vitenarkiv
  • Gaustad, Eskil Gresen; Knausgård, Kristian Muri & Zhou, Jing (2025). Supervisory Control Design for a SES Vessel. Universitetet i Agder. Fulltekst i vitenarkiv

Se alle arbeider i NVA

Finansiering

Støttet av Forskningsrådet

Prosjektnummer: 306640

Publisert 4. jan. 2024 10:32 - Sist endret 10. juni 2026 14:21